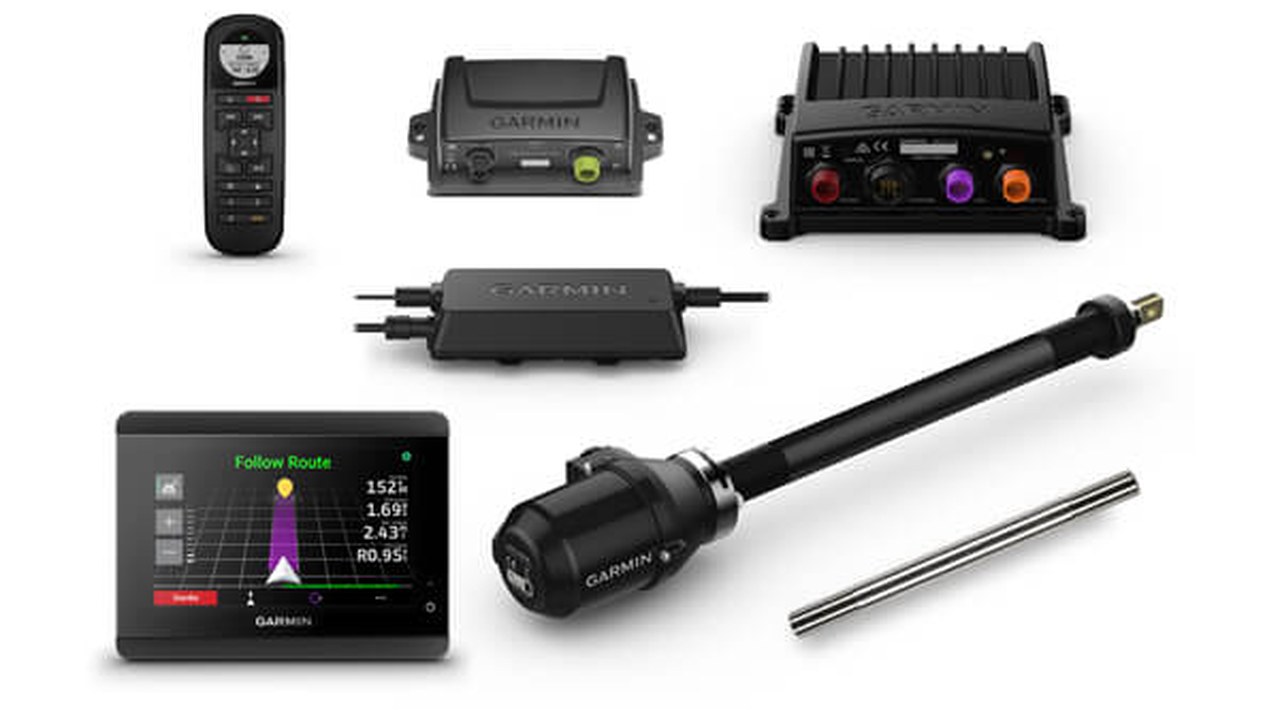
Um piloto automático que mantém o arco no cais pode balançar, sobrepor ou comandar na direção errada assim que a velocidade eo mar mudar. O procedimento identifica cada componente Garmin Reactor 40 e teste leme, atuador, CCU, ECU, rede NMEA 2000 e alimentação antes de iniciar o comissionamento. Calibração e testes no mar só chegam depois de eliminar jogos errados, ar, interferência e fiação. O timoneiro é sempre responsável pela guarda e pronto para o comando manual.
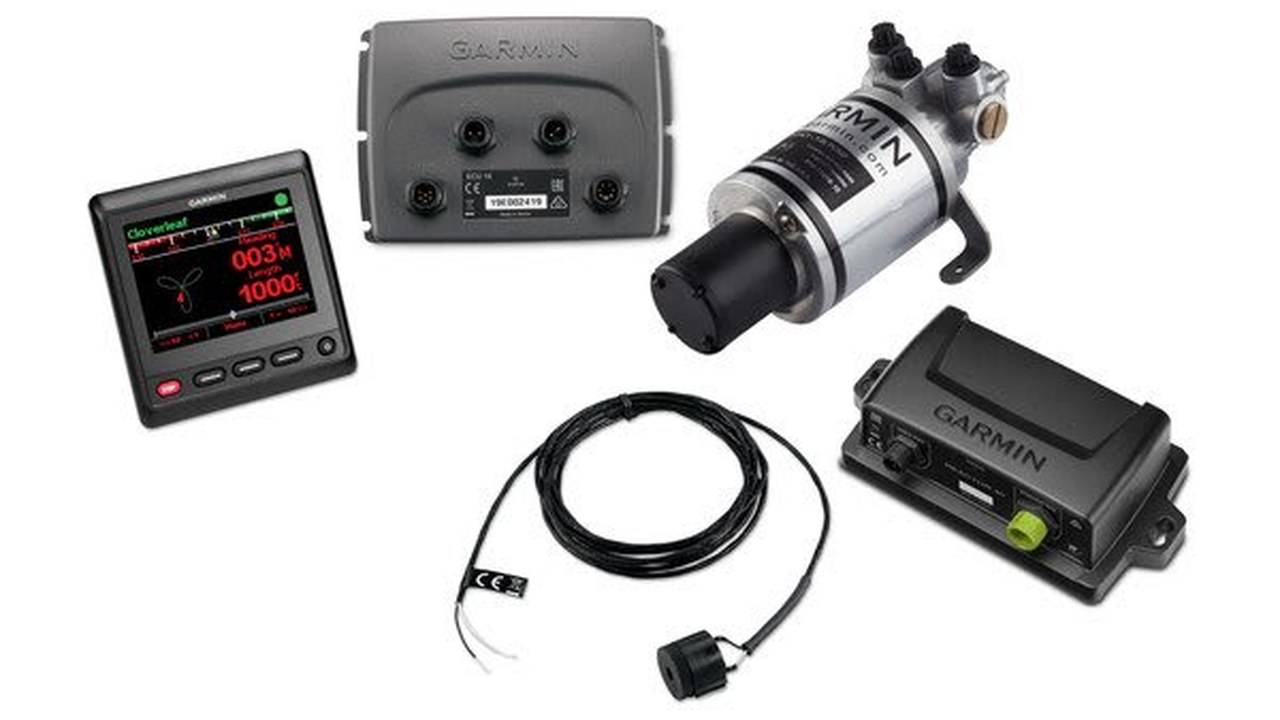
Identificar o corepack instalado
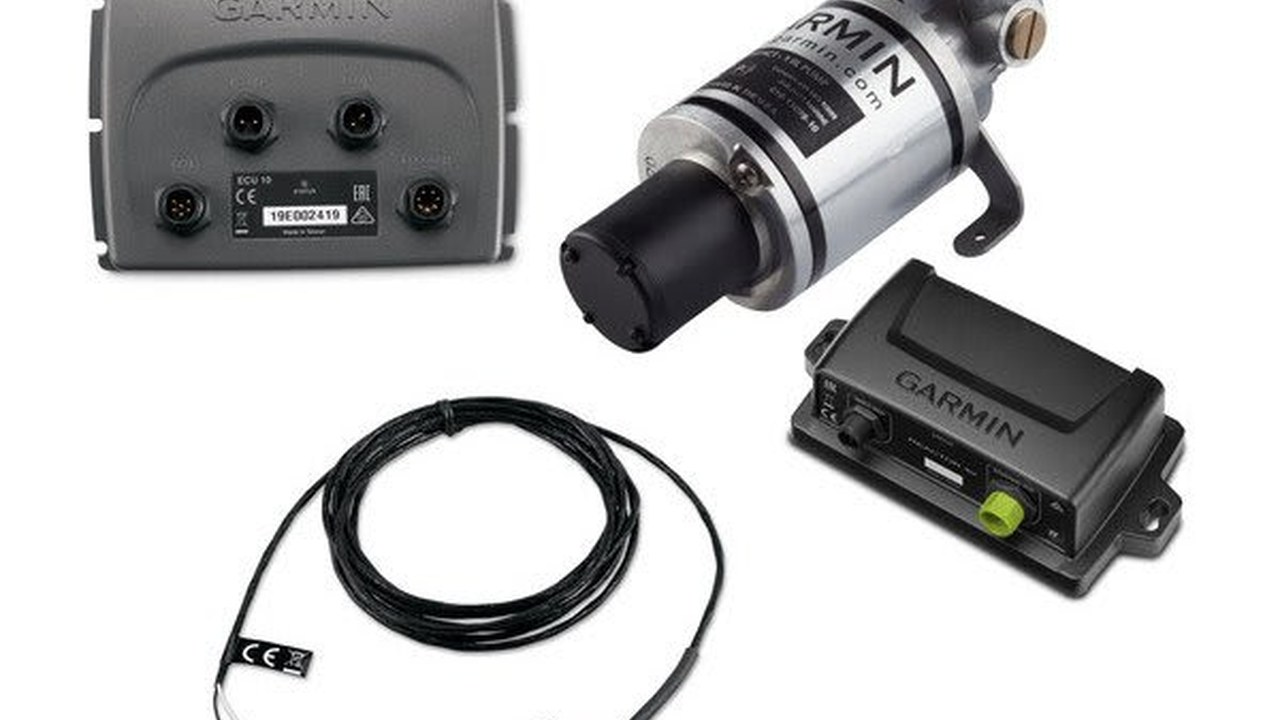
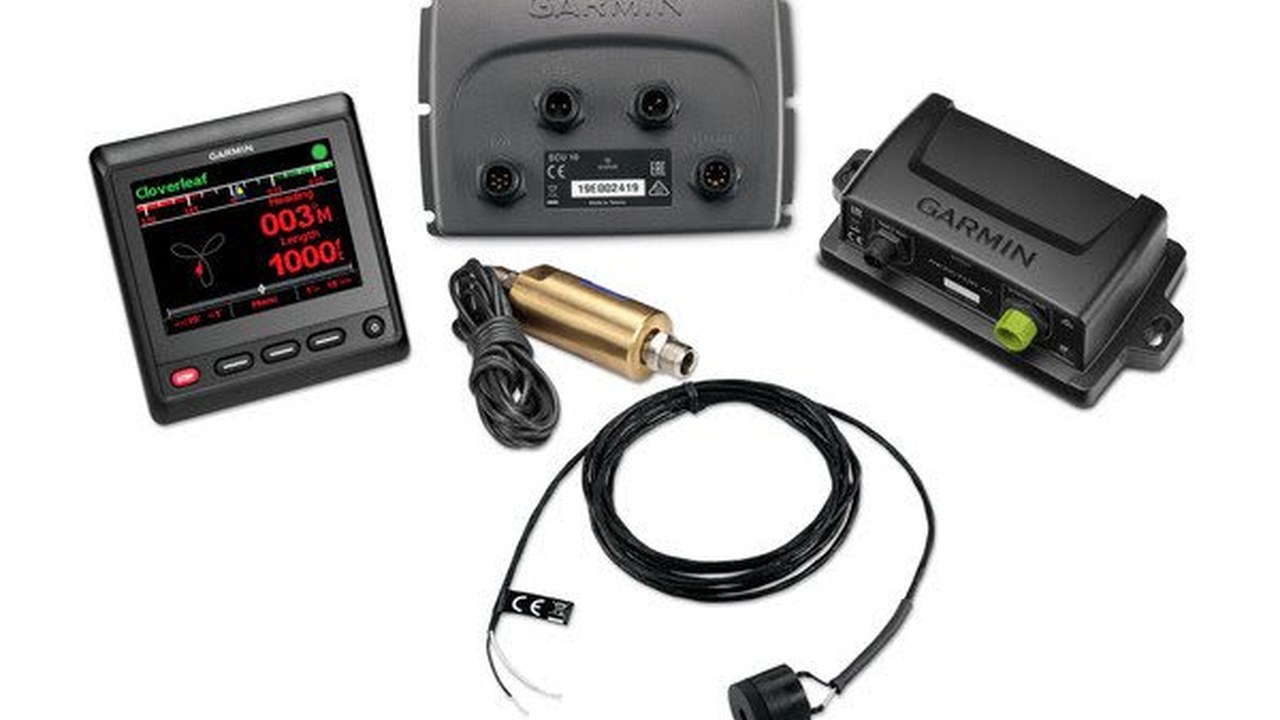
o procedimento registra o número de parte do Reactor 40, GHC, ECU, CCU, bomba ou atuador e sensores. Nomes semelhantes não provam que dois pacotes têm componentes equivalentes ou compatibilidade. Controle 1 nota condição inicial, instrumento, resultado e limiar de parada. Apenas uma variável é alterada de cada vez e os testes são repetidos após cada intervenção, com cabos e painéis na configuração final. Medidas e telas são anexadas aos minutos, juntamente com os códigos de componentes e versão de configuração. Se uma compatibilidade ou procedimento não estiver documentado, a função permanece não aprovada e o teste no mar é adiado.
Bloquear start-ups e movimentos inesperados
Antes de testar, a zona de leme, cilindros e atuadores são liberados, um único comando é acordado e a desintegração é preparada. Ninguém fica perto da alavancagem que pode mover-se automaticamente. Controle 2 observa condição inicial, instrumento, resultado e limiar de parada. Apenas uma variável é alterada de cada vez e os testes são repetidos após cada intervenção, com cabos e painéis na configuração final. Medidas e telas são anexadas aos minutos, juntamente com os códigos de componentes e versão de configuração. Se uma compatibilidade ou procedimento não estiver documentado, a função permanece não aprovada e o teste no mar é adiado.
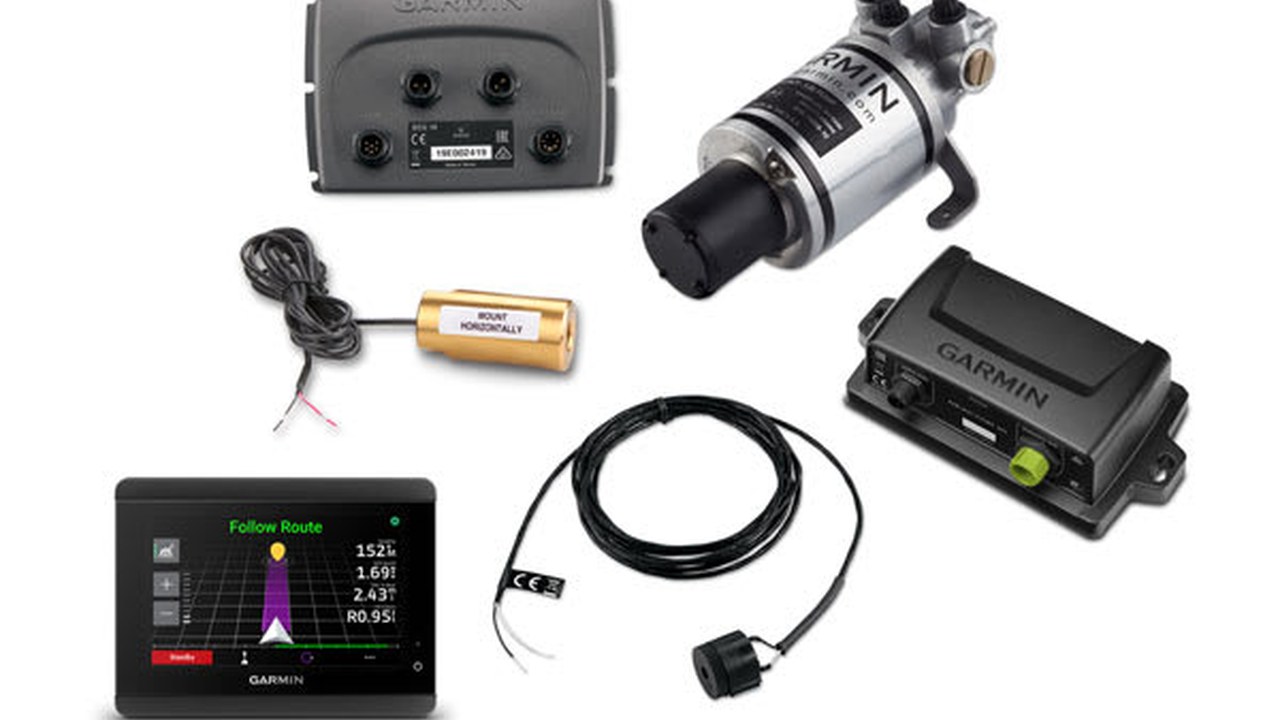
Confirmar o tipo de leme
O sistema é classificado como hidráulico, mecânico, solenóide, boi por fio ou kicker e compara o guia Garmin. Se o volume, deslocamento, pressão ou interface não estiverem dentro dos limites documentados, o ensaio pára. Controle 3 observa condição inicial, instrumento, resultado e limiar de parada. Apenas uma variável é alterada de cada vez e os testes são repetidos após cada intervenção, com cabos e painéis na configuração final. Medidas e telas são anexadas aos minutos, juntamente com os códigos de componentes e versão de configuração. Se uma compatibilidade ou procedimento não estiver documentado, a função permanece não aprovada e o teste no mar é adiado.
Inspecção da estrutura e do atuador
Fixações, braquetes, corrida, alinhamento e acesso são observados ao longo do arco leme. Flessions, pontos duros ou interferência são corrigidos antes de iniciar um procedimento de calibração. Controle 4 observa condição inicial, instrumento, resultado e limiar de parada. Apenas uma variável é alterada de cada vez e os testes são repetidos após cada intervenção, com cabos e painéis na configuração final. Medidas e telas são anexadas aos minutos, juntamente com os códigos de componentes e versão de configuração. Se uma compatibilidade ou procedimento não estiver documentado, a função permanece não aprovada e o teste no mar é adiado.
| Bloco | Data a fixar | Ensaio de aceitação |
|---|---|---|
| Tiller | Hidráulica, mecânica, solenóide ou por fio | Compatível com código |
| Sensor | CCU, orientação e doenças | Cabeçalho estável |
| Actuador | Bomba, linear ou gateway | Corrida e direção correta |
| Rede | NMEA 2000 e controlo | Dispositivos identificados |
| Energia | ECU, protecção e queda | Medidas sob manobra |
| Entrega | Comissionamento e modalidades degradadas | Tripulação em minutos |
Verifique o circuito hidráulico
Bombas, tubos, acessórios, válvulas e cilindros são identificados e inspecionados para vazamentos e ar. o procedimento preserva volume total e tipo de bomba, evitando compensar um defeito hidráulico com ganhos eletrônicos. Controle 5 notas condição inicial, instrumento, resultado e limiar de parada. Apenas uma variável é alterada de cada vez e os testes são repetidos após cada intervenção, com cabos e painéis na configuração final. Medidas e telas são anexadas aos minutos, juntamente com os códigos de componentes e versão de configuração. Se uma compatibilidade ou procedimento não estiver documentado, a função permanece não aprovada e o teste no mar é adiado.
Verificar atuador mecânico e feedback
Em um sistema linear você controla geometria, curso e resistência de retorno. O feedback do leme, integrado ou separado de acordo com a configuração, deve seguir o movimento sem saltos ou inversões. Controle 6 observa condição inicial, instrumento, resultado e limiar de parada. Apenas uma variável é alterada de cada vez e os testes são repetidos após cada intervenção, com cabos e painéis na configuração final. Medidas e telas são anexadas aos minutos, juntamente com os códigos de componentes e versão de configuração. Se uma compatibilidade ou procedimento não estiver documentado, a função permanece não aprovada e o teste no mar é adiado.
Verifique CCU e distúrbios magnéticos
Posição, orientação, distância dos metais magnéticos e cablagem de energia são registrados. Um cabeçalho instável requer uma busca pela fonte antes de repetir a calibração. Verifique 7 notas condição inicial, ferramenta, resultado e limiar de parada. Apenas uma variável é alterada de cada vez e os testes são repetidos após cada intervenção, com cabos e painéis na configuração final. Medidas e telas são anexadas aos minutos, juntamente com os códigos de componentes e versão de configuração. Se uma compatibilidade ou procedimento não estiver documentado, a função permanece não aprovada e o teste no mar é adiado.
ECU, protecções e massas
Eles comparam fonte de alimentação, fusível e cabos com instruções de modelo. A tensão é medida durante os movimentos retos e esquerdos; as quedas, reiniciações ou sobreaquecimentos bloqueiam os ensaios. Controle 8 observa condição inicial, instrumento, resultado e limiar de parada. Apenas uma variável é alterada de cada vez e os testes são repetidos após cada intervenção, com cabos e painéis na configuração final. Medidas e telas são anexadas aos minutos, juntamente com os códigos de componentes e versão de configuração. Se uma compatibilidade ou procedimento não estiver documentado, a função permanece não aprovada e o teste no mar é adiado.
Verificar a espinha dorsal NMEA 2000
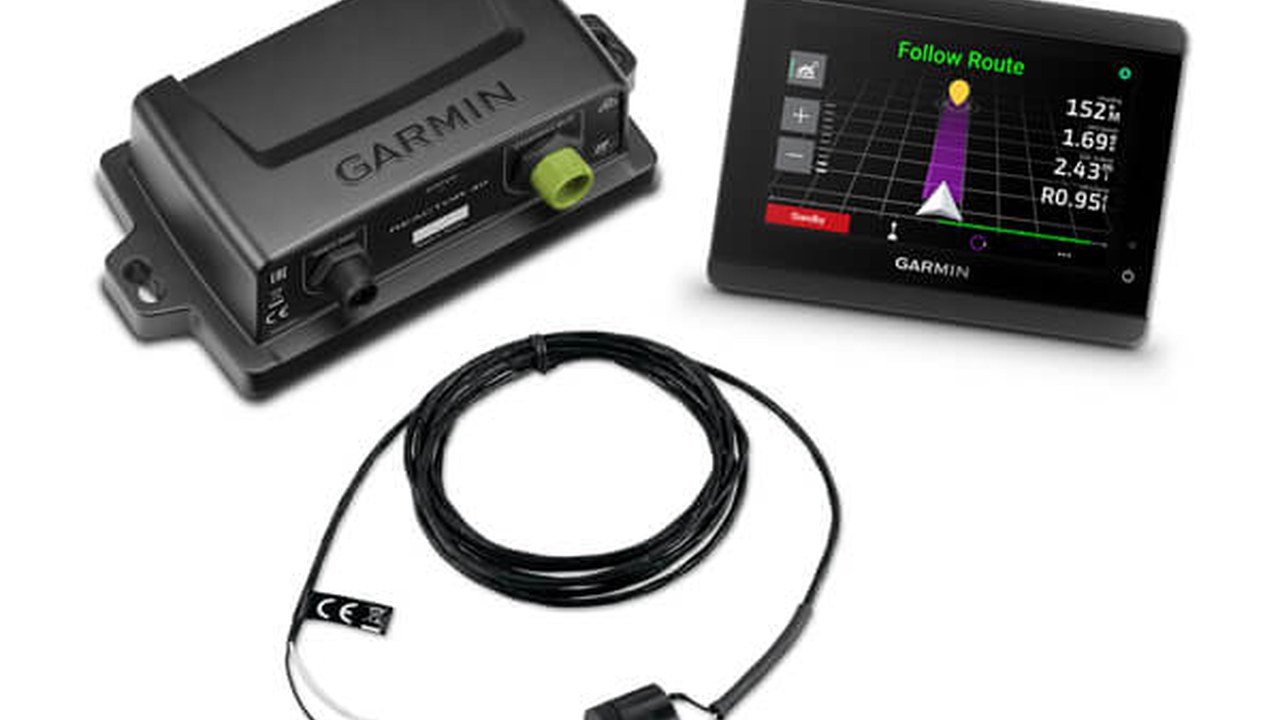
As térmicas, potência, derivações e conectores são seguidos fisicamente. GHC, chartplotter, CCU e sensores preditos devem aparecer com identidade duplicada consistente e inexplicável. Controle 9 observa condição inicial, instrumento, resultado e limiar de parada. Apenas uma variável é alterada de cada vez e os testes são repetidos após cada intervenção, com cabos e painéis na configuração final. Medidas e telas são anexadas aos minutos, juntamente com os códigos de componentes e versão de configuração. Se uma compatibilidade ou procedimento não estiver documentado, a função permanece não aprovada e o teste no mar é adiado.
Tente direção e fim da corrida
Com área segura você comanda um pequeno movimento e acontece que reta e esquerda correspondem. A corrida não deve forçar piadas ou tubos; qualquer inversão incorreta é resolvida antes de comissionar. Controle 10 notas condição inicial, instrumento, resultado e limiar de parada. Apenas uma variável é alterada de cada vez e os testes são repetidos após cada intervenção, com cabos e painéis na configuração final. Medidas e telas são anexadas aos minutos, juntamente com os códigos de componentes e versão de configuração. Se uma compatibilidade ou procedimento não estiver documentado, a função permanece não aprovada e o teste no mar é adiado.
Verificar a Unidade Sombra se estiver presente
A função só é testada em embalagens que a incluam e de acordo com o procedimento aplicável. A remoção do leme deve ser reconhecível, enquanto uma resposta intermitente não é aceita. Controle 11 observa condição inicial, instrumento, resultado e limiar de parada. Apenas uma variável é alterada de cada vez e os testes são repetidos após cada intervenção, com cabos e painéis na configuração final. Medidas e telas são anexadas aos minutos, juntamente com os códigos de componentes e versão de configuração. Se uma compatibilidade ou procedimento não estiver documentado, a função permanece não aprovada e o teste no mar é adiado.
Executar o Assistente de Dockside sem atalhos
O procedimento de acoplagem adquire parâmetros do sistema, mas não repara jogos, ar ou fiação errada. Cada passo é completado com o barco na condição solicitada e anotado nos minutos. Controle 12 notas condição inicial, instrumento, resultado e limiar de parada. Apenas uma variável é alterada de cada vez e os testes são repetidos após cada intervenção, com cabos e painéis na configuração final. Medidas e telas são anexadas aos minutos, juntamente com os códigos de componentes e versão de configuração. Se uma compatibilidade ou procedimento não estiver documentado, a função permanece não aprovada e o teste no mar é adiado.
Compasso de calibração e norte
A calibração ocorre em água aberta e segura, longe de perturbações temporárias. Saída e qualidade são registradas; repetições aleatórias no mesmo lugar não substituem a busca por uma causa magnética. Controle 13 observa condição inicial, instrumento, resultado e limiar de parada. Apenas uma variável é alterada de cada vez e os testes são repetidos após cada intervenção, com cabos e painéis na configuração final. Medidas e telas são anexadas aos minutos, juntamente com os códigos de componentes e versão de configuração. Se uma compatibilidade ou procedimento não estiver documentado, a função permanece não aprovada e o teste no mar é adiado.
Resposta regular e ganho progressivamente
A calibração começa a partir dos valores obtidos por comissionamento e prossegue com uma mudança de cada vez. Oscilação, sobrecorreção ou lentidão estão relacionados ao mar, velocidade e leme real. Controle 14 observa condição inicial, instrumento, resultado e limiar de parada. Apenas uma variável é alterada de cada vez e os testes são repetidos após cada intervenção, com cabos e painéis na configuração final. Medidas e telas são anexadas aos minutos, juntamente com os códigos de componentes e versão de configuração. Se uma compatibilidade ou procedimento não estiver documentado, a função permanece não aprovada e o teste no mar é adiado.
Tente segurar o rumo e virar o passo
Na velocidade moderada o arco é mantido, definir mudanças e comando parar. O timoneiro permanece na estação, controla o tráfego e a profundidade e deve ser capaz de desligar imediatamente. Controle 15 nota condição inicial, instrumento, resultado e limiar de parada. Apenas uma variável é alterada de cada vez e os testes são repetidos após cada intervenção, com cabos e painéis na configuração final. Medidas e telas são anexadas aos minutos, juntamente com os códigos de componentes e versão de configuração. Se uma compatibilidade ou procedimento não estiver documentado, a função permanece não aprovada e o teste no mar é adiado.
Tente rota e vento apenas se disponível
Siga a rota, hold de vento, virar ou para baixo são testados apenas com gráfico e sensores compatíveis configurados. Um vento ou posição perdidos deve produzir um comportamento reconhecível e seguro. Controle 16 notas condição inicial, instrumento, resultado e limiar de parada. Apenas uma variável é alterada de cada vez e os testes são repetidos após cada intervenção, com cabos e painéis na configuração final. Medidas e telas são anexadas aos minutos, juntamente com os códigos de componentes e versão de configuração. Se uma compatibilidade ou procedimento não estiver documentado, a função permanece não aprovada e o teste no mar é adiado.
Simular falhas e recuperação manual
Uma fonte ou interface é interrompida de forma controlada e o sinal é gravado. A tripulação testa a desinserção e o governo manual de acordo com a arquitetura, sem improvisar o bypass. Controle 17 notas condição inicial, instrumento, resultado e limiar de parada. Apenas uma variável é alterada de cada vez e os testes são repetidos após cada intervenção, com cabos e painéis na configuração final. Medidas e telas são anexadas aos minutos, juntamente com os códigos de componentes e versão de configuração. Se uma compatibilidade ou procedimento não estiver documentado, a função permanece não aprovada e o teste no mar é adiado.
Fechar verbal e treinamento
O documento final coleta códigos, esquema, medições, calibrações, testes e limites. O proprietário aprende ativação, desintegração, alarmes e controle manual antes de a planta ser declarada entregue. Controle 18 observa condição inicial, instrumento, resultado e limiar de parada. Apenas uma variável é alterada de cada vez e os testes são repetidos após cada intervenção, com cabos e painéis na configuração final. Medidas e telas são anexadas aos minutos, juntamente com os códigos de componentes e versão de configuração. Se uma compatibilidade ou procedimento não estiver documentado, a função permanece não aprovada e o teste no mar é adiado.